Exercices Moteurs
Introduction
Nous avons trois types de moteurs pour différentes applications et qui sont contrôlé de manière différente :-
Moteur à courant continu (Moteur DC), utilisé pour un mouvement continu, par exemple pour faire bouger un châssis de voiture robot ou pour faire marcher une hélice.
-
Servomoteur : un moteur qui permet d’aller à un angle précis, p.e. pour diriger une voiture-modèle de voiture ou d’avion.
- Moteur pas à pas. Ce moteur peut remplacer soit le moteur DC, soit le servomoteur. Ce moteur bouge dans des pas discret et on compte les nombres de pas pour avancer une distance ou un angle voulu.
| Moteur à courant continu | Servomoteur | Moteur pas à pas |
 |
 |
 |
Contrôle du moteur à courant continu
Le Kit Freenove prévoit deux différents modes de contrôle pour le moteur à courant continu :-
Contrôle par relais
-
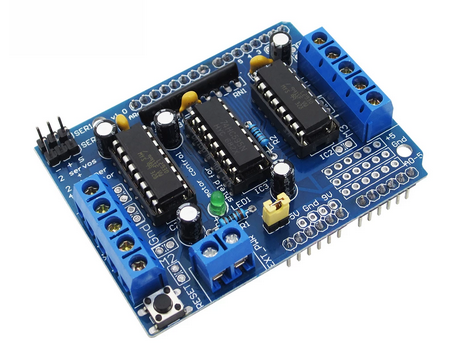
Un contrôleur basé sur le chip L293D
Exercice 1: Contrôle du moteur DC par relais
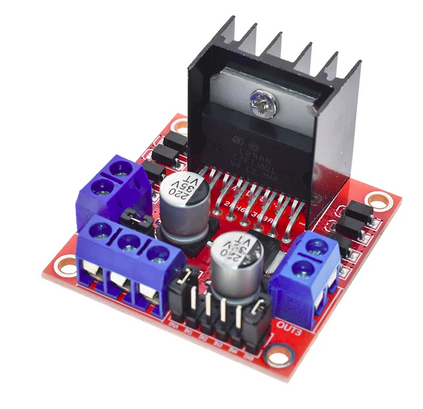
Le moteur utilise une alimentation de 5V, ~ 200 mA. Pour cette raison, il ne peut être piloté par une sortie GPIO directement. L’utilisation d’un relais permet de changer la tension de 3.3V à 5V et de mettre à disposition le courant nécessaire. On peut renverser le mouvement en changeant la polarisation du moteur. Par contre, le moteur marchera toujours à vitesse maximale.Exercice 2: Contrôle par L298N ou L293D
Connecter le moteur DC comme décrit dans la page Moteurs.- Écrire un programme qui fait marcher le moteur à pleine vitesse en avant pour 5s. Arrêter le mouvement. Faire marcher le moteur dans le sens inverse pour 5s.
- Rajouter au programme le code qui augment lentement la vitesse du moteur jusqu’au maximum et qui la diminue en suite jusqu’à l’arrêt.
Exercice 3: Contrôle de vitesse par potentiomètre
Utiliser un potentiomètre pour contrôler la vitesse du moteur. Le potentiomètre est connecté à L'ADC du ESP32.Exercice 4: Le servomoteur
Pour les connexions et le pilote voir la page Moteurs- Écrire un programme qui bouge le moteur entre 0 dégrées et 180 dégrées et retour.
- Écrire un programme qui permet de déplacer le servomoteur entre 0 dégrées et 180 dégrées avec un potentiomètre.
Exercice 5: Moteur pas à pas
- Écrire un programme qui fait tourner le moteur de 360° en mode monophasé avant
- Écrire un programme qui fait tourner le moteur de 360° en mode monophasé arrière
- Changer la vitesse du mouvement
- Faire tourner le moteur en mode double phase avant et arrière
- Faire tourner le moteur en mode demi pas
Comments


| I | Attachment | Action | Size | Date | Who | Comment |
|---|---|---|---|---|---|---|
 png |
L293D.png | manage | 199 K | 06 Mar 2022 - 10:54 | UliRaich | |
| png |
dcMotorProp.png | manage | 51 K | 06 Mar 2022 - 09:49 | UliRaich | |
| png |
l298.png | manage | 179 K | 06 Mar 2022 - 10:42 | UliRaich | |
| png |
servo.png | manage | 142 K | 06 Mar 2022 - 09:49 | UliRaich | |
| png |
stepping.png | manage | 152 K | 06 Mar 2022 - 09:49 | UliRaich |




Topic revision: r5 - 16 Mar 2022, UliRaich