
Exercices Moteurs
Introduction
Nous avons trois types de moteurs pour diff\xE9rentes applications et qui sont contr\xF4l\xE9 de mani\xE8re diff\xE9rente :-
Moteur \xE0 courant continu (Moteur DC), utilis\xE9 pour un mouvement continu, par exemple pour faire bouger un ch\xE2ssis de voiture robot ou pour faire marcher une h\xE9lice.
-
Servomoteur : un moteur qui permet d\x92aller \xE0 un angle pr\xE9cis, p.e. pour diriger une voiture-mod\xE8le de voiture ou d\x92avion.
- Moteur pas \xE0 pas. Ce moteur peut remplacer soit le moteur DC, soit le servomoteur. Ce moteur bouge dans des pas discret et on compte les nombres de pas pour avancer une distance ou un angle voulu.
| Moteur \xE0 courant continu | Servomoteur | Moteur pas \xE0 pas |
 |
 |
 |
Contr\xF4le du moteur \xE0 courant continu
Le Kit Freenove pr\xE9voit deux diff\xE9rents modes de contr\xF4le pour le moteur \xE0 courant continu :-
Contr\xF4le par relais
-
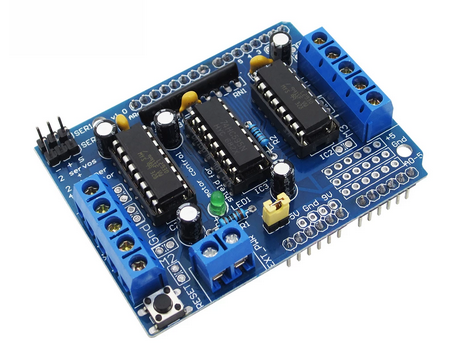
Un contr\xF4leur bas\xE9 sur le chip L293D
Exercice 1: Contr\xF4le du moteur DC par relais
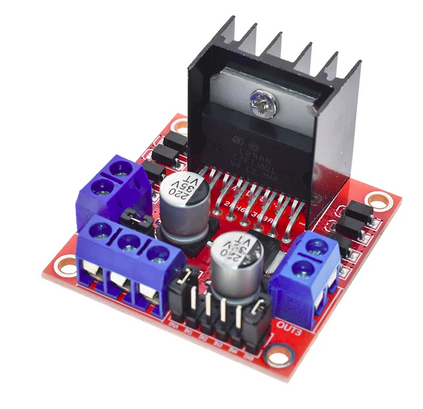
Le moteur utilise une alimentation de 5V, ~ 200 mA. Pour cette raison, il ne peut \xEAtre pilot\xE9 par une sortie GPIO directement. L\x92utilisation d\x92un relais permet de changer la tension de 3.3V \xE0 5V et de mettre \xE0 disposition le courant n\xE9cessaire. On peut renverser le mouvement en changeant la polarisation du moteur. Par contre, le moteur marchera toujours \xE0 vitesse maximale.Exercice 2: Contr\xF4le par L298N ou L293D
Connecter le moteur DC comme d\xE9crit dans la page Moteurs.- \xC9crire un programme qui fait marcher le moteur \xE0 pleine vitesse en avant pour 5s. Arr\xEAter le mouvement. Faire marcher le moteur dans le sens inverse pour 5s.
- Rajouter au programme le code qui augment lentement la vitesse du moteur jusqu\x92au maximum et qui la diminue en suite jusqu\x92\xE0 l\x92arr\xEAt.
Exercice 3: Contr\xF4le de vitesse par potentiom\xE8tre
Utiliser un potentiom\xE8tre pour contr\xF4ler la vitesse du moteur. Le potentiom\xE8tre est connect\xE9 \xE0 L'ADC du ESP32.Exercice 4: Le servomoteur
Pour les connexions et le pilote voir la page Moteurs- \xC9crire un programme qui bouge le moteur entre 0 d\xE9gr\xE9es et 180 d\xE9gr\xE9es et retour.
- \xC9crire un programme qui permet de d\xE9placer le servomoteur entre 0 d\xE9gr\xE9es et 180 d\xE9gr\xE9es avec un potentiom\xE8tre.
Exercice 5: Moteur pas \xE0 pas
- \xC9crire un programme qui fait tourner le moteur de 360\xB0 en mode monophas\xE9 avant
- \xC9crire un programme qui fait tourner le moteur de 360\xB0 en mode monophas\xE9 arri\xE8re
- Changer la vitesse du mouvement
- Faire tourner le moteur en mode double phase avant et arri\xE8re
- Faire tourner le moteur en mode demi pas
Comments


| I | Attachment | Action | Size | Date | Who | Comment |
|---|---|---|---|---|---|---|
 png |
L293D.png | manage | 199 K | 06 Mar 2022 - 10:54 | UnknownUser | |
| png |
dcMotorProp.png | manage | 51 K | 06 Mar 2022 - 09:49 | UnknownUser | |
| png |
l298.png | manage | 179 K | 06 Mar 2022 - 10:42 | UnknownUser | |
| png |
servo.png | manage | 142 K | 06 Mar 2022 - 09:49 | UnknownUser | |
| png |
stepping.png | manage | 152 K | 06 Mar 2022 - 09:49 | UnknownUser |




Topic revision: r5 - 16 Mar 2022, UliRaich
