L'acc\xE9l\xE9rom\xE8tre MPU6050
Introduction
Le MPU6050 est un acc\xE9l\xE9rom\xE8tre et gyroscope mesurant l'acc\xE9l\xE9ration dans les trois axes ainsi que la rotation autours ces trois axes. Le module utilise l'interface I2C.Exercice 1 : Comprendre le bus I2C
Lire la documentation du bus I2C et les fiches techniques du MPU6050:- I2C tutorial
- acc\xE8s \xE0 I2C avec MicroPython ( documentation I2C de MicroPython)
Exercice 2 : Trouver les modules I2C sur le bus
\xC9crire un programme qui imprime les adresses de toutes le modules pr\xE9sent sur le bus I2C. Ce programme sera utilis\xE9 pour tous les modules I2C qui seront utilis\xE9 dans le cours. Pour cette raison, le programme doit \xEAtre soigneusement v\xE9rifi\xE9. Le r\xE9sultat du programme doit \xEAtre format\xE9 comme suit :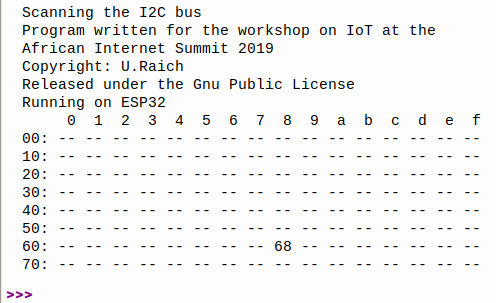 La copie d'\xE9crans montre un MPU6050 avec l'adresse I2C de 0x68 connect\xE9 sur le bus I2C.
Exercice 3 : Le registre WHO_AM_I
Initialiser le MPU6050 et imprimer le contenu du registre WHO_AM_I. La description des registres nous dit qu'on doit trouver la valeur 0x34.Exercice 4 : Lire les valeurs de l'acc\xE9l\xE9rom\xE8tre ACCEL_XOUT .. ACCEL_ZOUT.
Lire les registres accel_xout_h .. accel_zout_l, combiner les valeurs des registres xxx_H et xxx_L et imprimer les valeurs brutes. Attention: Il s'agit des valeurs enti\xE8res 16 bits avec signe ! Convertir ces valeurs en valeurs physiques avec les unit\xE9s de mg (milli g, On doit trouver des valeurs proches de z\xE9ro pour les axes x et y et proche de 1 g pour l'axe z )Comments


| I | Attachment | Action | Size | Date | Who | Comment |
|---|---|---|---|---|---|---|
 png |
i2cscan.png | manage | 27 K | 27 Apr 2022 - 15:54 | UliRaich |


Topic revision: r2 - 27 Apr 2022, UliRaich